jeudi 8 novembre 2012

Encore un automate...


Cette fois, pour varier les plaisirs, j'ai ajouté deux commandes d'aiguillages. Les mouvements sont un peu plus complexes maintenant...

Démarrage au niveau du terminus, franchissement de la TJD, retour sur la voie principale et départ en ligne... Puis retour au point de départ...


Encore une fois, la taille de la vidéo est deux fois plus grande que la taille originale... Je n'ai pas compris ce qui a pu se passer au moment du transfert de la vidéo sur YouTube... Désolé...


Automate DCC


Je vous présente un premier exemple d'automatisme que l'on peut réaliser avec un Arduino. Dans cette configuration, le micro-programme contenu dans l'Arduino effectue les étapes suivantes:
  • lorsqu'un évènement de présence est détecté dans une des deux zones d'extrémité du trajet, une commande de vitesse 0 est envoyée
  • attente de 5s
  • inversion du sens de marche et envoi d'une commande de vitesse 20.
Voici la vidéo du résultat (attention le son est un peu fort). Remarque: la longueur de la vidéo a été doublée au moment de l'envoi sur YouTube. Je ne comprends pas ce qui a pu se passer...


La programmation de ce genre d'automate est triviale (quelques minutes) et est basée sur les principes d'une machine à état. La combinaison de l'état courant et d'un évènement force le passage à un autre état en effectuant une action.

Ici, il y a deux états: "à l'arrêt" ou "en marche", deux évènements "détection zone 1" ou "détection zone 2", et enfin deux actions: "stop" ou "démarrage en sens inverse".

Ainsi: si l'état est "en marche" et qu'un évènement "détection" est capturé par l'Adruino, celui-ci envoi l'action "stop" et passe à l'état "à l'arrêt". Après une temporisation de 5s, l'action "démarrage en sens inverse" est effectuée et l'état devient "en marche"...

On peut facilement entrevoir la multitude d'automates qu'il est possible de réaliser: va-et-vient, manoeuvre, positionnement des aiguillages, signalisation, etc... Le plus important dans ce genre de montage est de pouvoir capturer des évènements sur le réseau et cela est rendu possible grâce aux détecteurs de courant.

Pour l'instant, cet exemple est très simple. Toutes les variables sont inscrites en dur dans le micro-programme. Cela signifie que l'adresse du décodeur, les identifications de zones et les vitesses ne peuvent être modifiées par des CV comme avec un décodeur... Au besoin, il faut reprogrammer l'Arduino. Dans mon cas, ce n'est pas un problème puisque l'ordinateur n'est pas loin, mais afin de rendre cet automate totalement autonome, il suffit d'ajouter quelques lignes de code pour prendre en considération une éventuelle configuration à l'aide de CV et sans ordinateur...

Pour conclure, la beauté de ce genre d'installation est qu'aucun autre câblage que celui du bus LocoNet/DCC est nécessaire... Il suffit de modifier le micro-programme au besoin et le tour est joué!

Si vous avez des questions, n'hésitez pas communiquer avec moi!!!


mercredi 31 octobre 2012

Un peu d'électronique


24 mars 2013: voir la note que j'ai ajouté ce jour concernant le Loconet Shield de John Plocher. Cependant, le plan présenté plus bas pour un montage sur un Veroboard fonctionne...
March 24th, 2013: please refer to the entry of that date about an error in the Loconet Shield Gerber files. However, my version built on a Veroboard (that can be found above) works well.

Attention: l'auteur de ce blog dégage toute responsabilité quant à l'utilisation des montages électriques et électroniques décrits dans ces pages. Il incombe au lecteur d'agir avec prudence lorsqu'il s'agit d'utiliser tout dispositif électrique.


Que faire après une journée de travail déconcertante? Passer une bonne soirée à bricoler sur son réseau!!! Et pour rendre cette tâche encore plus agréable, pourquoi ne pas se consacrer à la réalisation d'un petit montage électronique afin d'utiliser un Arduino dans un contexte de gestion de réseau?

Tout d'abord, qu'est-ce qu'un Arduino? Il s'agit d'un micro-contrôleur programmable capable d'exécuter un micro-programme et d'interagir avec son environnement à l'aide de ports d'entrée/sortie. Son architecture est open-source ce qui signifie que tous les plans sont disponibles et que de nombreux fabricants produisent différents modèles d'Arduino. Aussi, son prix est très accessible: les premiers modèles varient entre 15 et 30$. Pour de plus amples informations et pour examiner toutes les variantes basées autour de ce micro-contrôleur, je vous invite à consulter le site original. Dans mon cas, j'utilise le modèle le plus courant: un Arduino Uno.

Je connaissais l'existence de ce micro-contrôleur depuis quelques temps déjà, mais je ne m'y étais jamais intéressé de près... C'est maintenant chose faite! Ce micro-contrôleur va me permettre de concrétiser quelques projets que j'ai en tête depuis longtemps et qui auraient nécessité un design électronique conséquent et hors de portée (en ce qui me concerne...). La facilité d'utilisation et de programmation de ce micro-contrôleur rend la tâche beaucoup plus simple, même s'il reste qu'en même un minimum d'électronique (élémentaire) à faire. Le succès de cet Arduino tient du fait que toute la logique hard qu'il était nécessaire de designer en électronique est maintenant convertie en logique soft programmable. L'interface avec l'environnement (entrées/sorties) reste constante. Seul le micro-programme change en fonction des besoins!

Mon premier projet est une interface LocoNet, condition nécessaire à la réalisation des projets suivants... LocoNet est le protocole créé par Digitrax pour communiquer entre la centrale DCC et tous les composants d'un réseau (commandes, cartes de détection, décodeurs, etc...). Avec cette interface, je vais être capable de lire et d'interpréter les informations qui circulent sur le réseau ainsi que d'envoyer des commandes spécifiques au besoin.

Pour cela, je me suis inspiré du travail de John Plocher et plus spécialement de son interface LocoNet. N'ayant aucun moyen à ma disposition pour réaliser le PCB, j'ai converti le schéma logique afin d'implanter les composants sur une plaque Veroboard (d'un accès beaucoup plus simple et ne nécessitant aucun équipement particulier puisqu'il suffit de souder les composants dessus).

Le schéma de l'interface sur le site de John Plocher.


Mon implantation sur un VeroBoard.

Bien évidemment, mon schéma est réalisé avec les moyens du bord et un simple logiciel de dessin... La liste des composants est disponible sur le site de John Plocher. Je ne rentrerai pas dans les détails pour indiquer seulement une simplification: les points de couleurs vert, rouge, bleu, blanc, jaune et noir en haut du schéma correspondent aux couleurs des fils d'un câble LocoNet. Lors de la réalisation de ce montage, j'ai simplifié la démarche en supprimant les prises RJ12 femelles pour souder directement les fils de deux câbles LocoNet. Cela revient au même... Ce montage ne coûte que quelques dollars et prend moins d'une heure à réaliser.

Ensuite, il est nécessaire de charger le micro-programme qui permet de décoder les paquets LocoNet transitant par le bus. Ce micro-programme est compilé puis chargé dans l'Arduino à l'aide des outils fournis avec celui-ci.

Ici aussi, je ne rentrerai pas dans les détails puisque de nombreux exemples de code source sont disponibles. Je vous renvoie au projet open-source écrit par Alex Shepherd et intitulé mrrwa (Model RailRoad With Arduino) créant l'interface logicielle entre le bus LocoNet et l'Arduino. Entre parenthèse, il doit être assez facile d'écrire une librairie équivalente basée sur un autre protocole. Je n'ai pas fait de recherche sur le web mais peut-être que de telles variantes ont déjà été développées...

Place aux résultats...


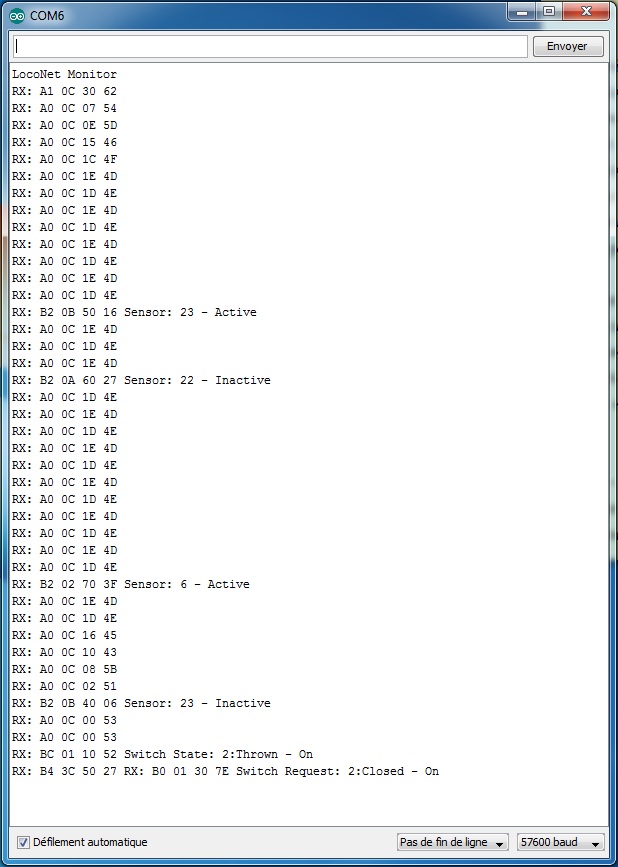
De gauche à droite, l'Arduino Uno, l'interface LocoNet sur un Veroboard et les câbles LocoNet. Une fois l'un des câbles connecté à ma centrale Zephyr, je suis capable de visualiser les informations qui circulent sur le bus LocoNet sous forme de paquets d'octets:


On peut distinguer entre autres, les informations de vitesse envoyées à un décodeur par la centrale, le feedback des détecteurs de position et l'envoi d'une commande à un aiguillage...

Pour résumer:
  • les informations sous forme de paquets d'octets transitent par le câble LocoNet
  • ce câble est connecté à l'interface LocoNet qui convertit le train de bits en impulsions 0-5V et les transmet à l'Arduino par un des ports d'entrée
  • l'Arduino, qui exécute en boucle le micro-programme, interprète les impulsions captées par le port d'entrée et les transforme en messages
  • l'Arduino communique avec l'ordinateur par le port USB (qui sert aussi lors de la programmation) et les messages sont affichés dans une console.
Il suffit ensuite de gérer ces messages et, pourquoi pas, contrôler un des ports de sortie en fonction d'un évènement précis. Dans cette exemple, il serait facile de relier des LEDs aux différents ports de sortie de l'Arduino et contrôler leur allumage. Les messages, envoyés par les détecteurs de présence sur le bus LocoNet et interprétés par l'Arduino, permettraient d'allumer telle ou telle LED sur un TCO...

Voilà! Ce premier montage me permet de communiquer et d'interagir avec le bus LocoNet. Il ne reste plus qu'à trouver des applications intéressantes utilisant cette interface. Mais j'aurai l'occasion d'y revenir...


mercredi 24 octobre 2012

Tutorial or not tutorial...?


Suite à un petit message fort sympathique d'un lecteur il y a quelques jours, je voulais préciser le point suivant concernant ce blog...

A priori, je n'avais pas l'intention d'écrire de tutoriels sur les différents montages que je réalise, car je n'ai hélas pas énormément de temps pour cela et je ne sais même pas si cela pourra servir un jour à quelqu'un... Je veux aussi conserver une certaine simplicité, car il s'agit ni d'un blog "académique" ni d'articles tels qu'on peut les trouver dans les revues de modélisme. Mon but est avant tout de décrire les différentes étapes de construction et ainsi garder une trace de la chronologie d'évolution du réseau, en l'agrémentant de quelques photos des résultats obtenus. En fait, ce blog ressemble à beaucoup d'autres...

Ceci-dit, et c'est là que je voulais en venir: si vous désirez vous lancer dans un montage que vous avez pu voir sur ce blog et qui vous inspire, ou si vous désirez par exemple gérer votre réseau par ordinateur mais que vous ne savez pas pour où commencer, n'hésitez-pas à me demander des informations supplémentaires ou de clarifier certains détails. Et, s'il s'avère que je reçoive plusieurs demandes sur un sujet particulier et que le besoin d'un tutoriel se fait sentir, alors je pourrai en rédiger quelques-uns... C'est avec plaisir que je partagerai mes expériences plus ou moins positives ;-)

Bonne lecture!


mardi 23 octobre 2012

Pilotage par ordinateur...


Bon, et bien ça y est! Je peux enfin mettre en oeuvre le pilotage ou du moins l'analyse des données DCC qui circulent sur mon réseau. C'était mon but depuis longtemps, bien avant d'avoir l'idée de débuter la construction de ce réseau. J'ai ce rêve depuis mon enfance avec ces idées de grandeur, de réseau immense et d'une infinité de convois circulant dans toutes les directions que je pourrais contrôler depuis un pupitre avec une multitude d'interrupteurs et de voyants lumineux.

Plus tard, avec l'avènement de la micro-informatique, il devenait possible d'imaginer un contrôle quasi total et la centralisation des données du réseau autour d'un ordinateur... C'est maintenant chose faite! En tout cas, pour les premières étapes (les plus simples): commander les machines et les aiguillages, ainsi que de récupérer les informations d'occupation des zones et de positionner les aiguillages.

Ma configuration est classique:
  • une centrale Zephyr de Digitrax (Digitrax l'a maintenant remplacée par la Zephyr Xtra)
  • deux cartes de détection BDL168 me permettant de diviser mon réseau en 32 zones indépendantes
  • un Locobuffer-USB (RR-Circuits) faisant le lien entre le PC et la centrale via le bus Loconet
  • le logiciel OpenSource JMRI: il comprend deux éléments: PanelPro qui permet de gérer toutes les informations de circulation, et DecoderPro qui permet de créer une base de données des machines et des décodeurs installés.
Ce soir, j'ai pu dessiner mon réseau (même si, en réalité, il n'est pas aussi complet!), établir les connections aux aiguillages et aux zones de détections. Voici les premiers éléments de PanelPro: d'une part le tableau de contrôle et de visualisation


 et d'autre part, un régulateur:


On remarquera sur le panneau de contrôle, qu'une des zones est occupée (tracé en rouge). Les aiguillages peuvent être actionnés par un simple clic de souris sur l'icône correspondant.

DecoderPro permet de programmer les décodeurs sans passer par la centrale. De plus, on peut facilement maintenir une base de données des machines que l'on possède ainsi que tous les paramètres des décodeurs qui sont installés...


Ce premier contact réel avec JMRI est très séduisant. Ce logiciel peut paraître difficile d'accès, mais après quelques heures d'apprentissage, le plaisir est au rendez-vous!

J'aurai l'occasion d'y revenir car j'ai de nombreuses idées derrière la tête quant à l'utilisation et l'exploitation de toutes les possibilités offertes par ce logiciel...

vendredi 19 octobre 2012

Décalcomanies: autre tentative...


Nouvelle tentative avec du papier décalcomanies pour imprimante laser. Je pensais que le toner eut été plus opaque que l'encre d'une imprimante à jet d'encre. Hélas, peu de différence...


samedi 13 octobre 2012

Décalcomanies: déception


Bon, je suis arrivé à la limite de ce que je pouvais faire... et hélas, je n'aurai pas de livrée Ligne des Hirondelles.

Pourquoi? L'impression à l'encre jaune sur la feuille transparente ne donne pas un résultat assez opaque. Il est donc impossible d'installer les petites hirondelles jaunes sur les vitrages ou les pourtours des fenêtres du X73500. Après quelques essais en faisant varier la teinte (jaune/orange), les logos restent toujours invisibles!

Une autre solution serait d'imprimer sur des feuilles de décalcomanies blanches. Là, plus de problème d'opacité. Cette fois, il s'agit de détourer les logos, mais cela devient mission impossible à cause de la finesse de ceux-ci!

Conclusion: j'abandonne l'idée d'avoir cette livrée... Déception...

Logo Franche-Comté


Chose promise, chose due! Ce matin, j'ai pu poser quelques-uns des décalcomanies que j'ai réalisés la veille, non sans mal d'ailleurs... Je reviendrai sur ce point un peu plus tard.

Mon premier petit projet: ajout du logo sur des VTU TER. J'avais sous la main des TER Rhône-Alpes dont je n'avais pas l'utilité. Qu'à cela ne tienne, ils pouvaient maintenant être transférés vers une nouvelle région!

Une petite couche de gris métallisé sur le logo existant...


... et application du nouveau logo!


Voilà un premier modèle personnalisé. Puis, vient le tour du X73500:


Maintenant, j'ai deux modèles typiques de ce réseau jurassien.


Cette première expérience est très gratifiante. Certes, ce n'est pas si facile à mettre en oeuvre, mais les résultats sont là...


vendredi 12 octobre 2012

Décalcomanies sur mesure


Voilà un sujet que je voulais aborder depuis longtemps: les décalcomanies. Bien évidemment, il fallait que je m'y consacre de A à Z, c'est-à-dire: conception des logos, fabrication des décalcomanies et bien évidemment, la pose. Je ne pouvais pas faire les choses à moitié...

Le but recherché en fabriquant ses propres décalcomanies est d'avoir la satisfaction d'obtenir du matériel roulant entièrement personnalisé et souvent introuvable dans le commerce! Je rêve depuis longtemps d'avoir un X73500 avec sa livrée Ligne des Hirondelles ou Ligne des Horlogers... Ou simplement, avoir le plaisir de voir rouler des voitures TER arborant le logo du Conseil Régional de Franche-Comté, ce qui cadre très bien avec l'environnement jurassien de ce petit réseau...

En ce qui me concerne, je trouve des modèles de logos sur internet ou sur des photos, que j'adapte tant bien que mal avec l'aide d'un logiciel de dessin, ou que je recrée de toute pièce. Cependant, les détails ne sont pas très importants puisque les résultats seront très petits. Le but est d'obtenir une bonne allure générale de façon à "reconnaitre" le modèle original. Malgré cela, plusieurs heures de travail sont nécessaires afin d'obtenir de bons résultats. Si la manipulation logicielle et le design graphique n'est pas votre fort, mieux vaut vous rabattre sur des logos déjà tout fait que l'on peut trouver ici ou là sur internet. La seule manipulation nécessaire sera de les reduire aux bonnes dimensions...

Pour les étapes de "fabrication" et de "pose" à proprement parlé, je me suis inspiré de plusieurs articles trouvés sur internet que j'ai recoupés et comparés afin d'obtenir une démarche adaptée à mes capacités. Ce qui suit n'est sûrement pas la seule méthode possible, mais les quelques tests que j'ai pu effectuer m'ont permis de la valider.

Une fois les logos créés, je les imprime à l'aide d'une imprimante à jet d'encre. Après quelques tests, j'obtiens le meilleur rendu en configurant l'impression avec le mode "papier photo brillant" ou "papier photo qualité supérieure". Quoiqu'il en soit, lorsque le support est du papier décalcomanie transparent (par exemple la référence 9201 de la marque Testor), il faut mettre le plus d'encre possible! Dans le cas du papier blanc (Testor 9202), le mode "papier ordinaire" suffit. Si vous désirez faire le saut et créer vos propres décalcomanies, il est important de valider les différents réglages de l'imprimante. Une dernière remarque au sujet des imprimantes: les différents réglages de papier peuvent modifier les couleurs des résultats. Bien y faire attention!

L'étape suivante consiste à "stabiliser" l'encre sur le papier car les décalcomanies seront plongés dans l'eau pour être fixés sur le modèle. Après avoir laissé à l'encre le temps de sécher, j'utilise un fixateur (Testor 9200) en bombe. Tout vernis en bombe devrait normalement faire l'affaire, mais j'ai préféré prendre celui offert par la même compagnie, puisque je l'avais sous la main. L'important est de vérifier qu'il ne se dissout pas trop rapidement dans l'eau. Encore une fois, il est nécessaire de faire des tests!

Donc, cette étape est importante. Il faut prendre soin de passer plusieurs couches légères de vernis à intervalles réguliers. Comme souvent, plusieurs couches fines valent mieux qu'une couche épaisse... Dans mon cas, deux petits aller-retours sur la feuille de décalcomanies, trois fois de suite, à 1h d'intervalle. Cela devrait laisser le temps au vernis de bien sceller l'impression. Après cela, une bonne nuit de sèchage complète. On prendra soin de travailler dans un environnement le moins poussièreux possible. Le vernis emprisonne facilement tout ce qui vole...

Pour obtenir cette première planche de décalcomanies, j'ai effectué plusiers "essais & erreurs". Au début, je pense qu'il est normal de gaspiller un peu de papier... Mieux vaut cela que de défigurer la caisse d'un autorail avec un décalcomanie mal posé, raté ou aux couleurs baveuses...

Les décalcomanies sont prêts à être posés... A cette étape, j'utilise deux produits: Micro Set et Micro Sol de la compagnie Microscale. Je ne peux pas vraiment dire si ces deux produits sont réellement indispensables. Un hobbyiste chevronné doit pouvoir s'en passer. Mais dans mon cas, pour une première expérience, cela m'a grandement aidé. J'ai effectué quelques tests sans utiliser ces produits et j'ai eu plus de difficultés à les poser... Mais encore une fois, c'est peut-être mon manque d'expérience.

La démarche est simple: je prépare la surface de pose sur le modèle en appliquant un peu de Micro Set avec un coton tige. Le décalcomanie est découpé et plongé dans l'eau tiède pendant quelques secondes. Si le papier est neuf, il est inutile de laisser tremper plus d'une dizaine de secondes. Cependant, pour des décalcomanies plus vieux, différents exemples montrent qu'il soit nécessaire d'allonger sensiblement ce temps (de 30s à 1min).

Je retire le papier de l'eau (à ce moment-là, le décalcomanie est toujours solidaire de son support). Je l'éponge légèrement en approchant un bout de papier absorbant. Une grande partie de l'eau est évacuée par capilarité. Du bout du doigt, je vérifie que le décalcomanie glisse tout seul sur le support et je le pousse légèrement pour qu'un bord en dépasse.

A l'aide d'une pince fine, je tiens le support au dessus de l'emplacement où le décalcomanie doit être installé, et j'applique délicatement le petit bout de décalcomanie qui dépasse de son support. Si tout va bien, il suffit de maintenir le décalcomanie en place avec le conton tige et retirer délicatement le support. Ici, il faut prendre soin de retirer le support et non pas de tirer sur le décalcomanie... Il doit normalement glisser tout seul. Il est toujours possible d'ajuster le placement du décalcomanie avec le coton tige encore imbibé de Micro Set. Une fois en place, et après un léger séchage au papier absorbant, j'applique le Micro Sol avec un autre coton tige. Ne pas frotter mais uniquement appuyer...

La prochaine fois, la suite de cette description et les résultats...


jeudi 4 octobre 2012

Décodeur, encore et encore...


Là, je dois l'avouer, j'ai un peu abusé... Après être resté sur ma faim avec l'installation rapide et facile d'un décodeur sur la V20, j'ai vérifié dans ma boite à surprise combien de décodeurs il y avait en réserve. Bon! il y en a encore au moins un... Ensuite, j'ai fait le tour de mes machines non encore équipées (c'est-à-dire à peu près toutes!) à la recherche d'une pièce intéressante à voir rouler... Ah! Exactement ce qu'il me fallait: une 150X Minitrix.

Ne sachant pas trop à quoi m'attendre, j'espérais un peu passer un bon moment là-dessus avec la satisfaction de voir rouler cette belle machine en fin de soirée... Quelle surprise de réaliser cette installation en quelques minutes: une fois les deux vis retirées, la caisse du tender se soulève pour donner accès à l'emplacement du décodeur. J'enlève le bouchon et installe mon décodeur... et le tour est joué... Il m'a fallu plus longtemps pour réinsérer les vis que pour l'installation complète! ;-)

Décidément, il est loin le temps des premières locomotives où il fallait ouvrir la machine, trouver un espace pour loger le décodeur, créer cet espace au besoin, souder les fils, replacer la caisse tant bien que mal en poussant les fils ici et là, le tout en croisant les doigts pour ne rien briser au passage...

En prime, une première vidéo de cette imposante machine franchissant la TJD pour venir se stationner le long du quai terminus... (désolé pour le son... ventilation de mon éclairage + ventilation de l'ordi en arrière plan). Bon, d'accord, c'est un peu simpliste comme manoeuvre, mais cette 150X m'impressionne beaucoup par la finesse des détails, les bielles, et la qualité de la motorisation. Du beau matériel de chez Minitrix!